ZE3117 ชุดฝึกระบบควบคุมแบบไฟฟ้าเครื่องกล, อุปกรณ์ฝึกอบรมสำหรับสถานศึกษา, โต๊ะปฏิบัติการเพื่อการศึกษา, อุปกรณ์ฝึกอบรมด้านไฟฟ้า1.1 บทนำ
ชุดฝึกนี้ประกอบด้วยมอเตอร์ไฟฟ้ากระแสตรง (DC Motor) หลากหลายประเภท ซึ่งช่วยให้นักเรียนสามารถทำความเข้าใจคุณลักษณะของมอเตอร์ไฟฟ้ากระแสตรง รวมถึงเรียนรู้หลักการควบคุมและรูปแบบการควบคุมต่างๆ ได้ ผ่านการลงมือปฏิบัติจริง ซึ่งจะช่วยเสริมสร้างทักษะทางเทคนิคและความรู้ให้กับนักเรียน ชุดฝึกนี้เหมาะสำหรับนักเรียนในระดับอาชีวศึกษา วิทยาลัยเทคนิค และสถาบันอุดมศึกษาที่ศึกษาในสาขาเทคโนโลยีไฟฟ้า เทคโนโลยีอิเล็กทรอนิกส์ เทคโนโลยีเมคคาทรอนิกส์ หรือสาขาที่เกี่ยวข้อง
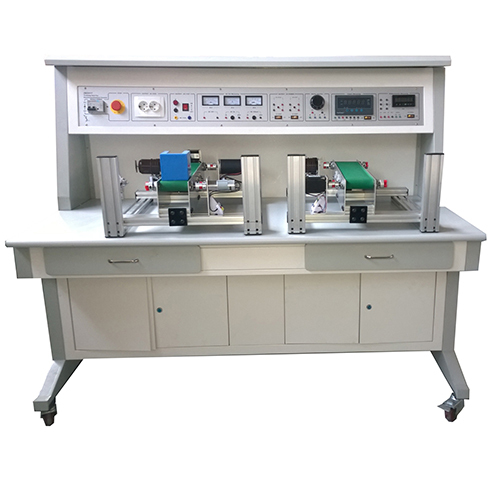
(1) โต๊ะปฏิบัติการมีโครงสร้างเป็นเสาอะลูมิเนียม มาพร้อมกับตู้ติดตั้งมิเตอร์และตู้จ่ายไฟสำหรับทดสอบและวัดค่าพารามิเตอร์ทางเทคนิคต่างๆ มีความทนทานและใช้งานได้สะดวก
(2) มาพร้อมกับมอเตอร์ประเภทต่างๆ ซึ่งนักเรียนสามารถนำมาประกอบเข้าด้วยกันเพื่อทำกิจกรรมการฝึกปฏิบัติได้หลากหลายรูปแบบ
(3) โต๊ะปฏิบัติการมีระบบความปลอดภัยสูง
2 พารามิเตอร์ทางเทคนิค
(1) แหล่งจ่ายไฟขาเข้า: ไฟฟ้ากระแสสลับเฟสเดียว 3 สาย แรงดัน 220 โวลต์ ความถี่ 50 เฮิรตซ์
(2) ขนาด: 1600 มม. × 800 มม. × 1300 มม.
(3) กำลังไฟฟ้าโดยรวม: < 2.0 kVA
(4) น้ำหนัก: < 250 กก.
(5) สภาพแวดล้อมการทำงาน:
อุณหภูมิแวดล้อม: -10°C ถึง +40°C
ความชื้นสัมพัทธ์: < 85% (ที่อุณหภูมิ 25°C)
3 ส่วนประกอบของผลิตภัณฑ์
3.1 แผงควบคุมไฟฟ้า
แผงควบคุมไฟฟ้ามีโครงสร้างเป็นอะลูมิเนียม ออกแบบในลักษณะตู้ปิดมิดชิด
3.2 โต๊ะปฏิบัติการ
โต๊ะปฏิบัติการมีพื้นผิวเป็นวัสดุทนไฟ (Anti-fire board) มีความแข็งแรงทนทานและมีรูปลักษณ์ที่สวยงาม
3.3 แผงควบคุมไฟฟ้า
(1) รองรับแหล่งจ่ายไฟขาเข้าแบบเฟสเดียว 3 สาย มีระบบตัดไฟรั่ว (Leakage Breaker) และปุ่มหยุดฉุกเฉิน (Emergency Stop) สำหรับตัดกระแสไฟฟ้าในกรณีเกิดเหตุฉุกเฉิน
(2) บนแผงควบคุมประกอบด้วยโวลต์มิเตอร์ แอมมิเตอร์ มิเตอร์วัดกำลังไฟฟ้า และมิเตอร์วัดค่าทางไฟฟ้าอื่นๆ
(3) ติดตั้งไฟแสดงสถานะ เต้ารับแบบมาตรฐานยุโรป และเต้ารับไฟฟ้าที่มีระบบความปลอดภัย
(4) มีแหล่งจ่ายไฟฟ้ากระแสสลับ (AC) และไฟฟ้ากระแสตรง (DC) ภายในตัวเครื่อง พร้อมระบบป้องกันไฟฟ้าลัดวงจร (Short Circuit Protection) 4 เนื้อหาการฝึกอบรม
4.1 การทดลองมอเตอร์สเต็ป DC
(1) การทดสอบมอเตอร์สเต็ป DC แบบคงที่
(2) หลักการและลักษณะการทำงานของมอเตอร์สเต็ป DC และไดรฟ์
(3) การควบคุมการทำงานแบบวงเปิดของมอเตอร์สเต็ป DC
(4) การควบคุมการทำงานแบบวงปิดของมอเตอร์สเต็ป DC
(5) การทดสอบการทำงานภายใต้ภาระของมอเตอร์สเต็ป DC
(6) การควบคุมการป้อนกลับความเร็วของมอเตอร์สเต็ป DC
4.2 การทดลองมอเตอร์ DC
(1) หลักการและลักษณะการทำงานของมอเตอร์ DC
(2) การทดสอบมอเตอร์ DC แบบคงที่
(3) การทดสอบการทำงานของมอเตอร์ DC
(4) การควบคุมการปรับความเร็วแบบวงเปิดของมอเตอร์ DC
(5) การควบคุมการปรับความเร็วแบบวงปิดของมอเตอร์ DC
(6) การทดสอบการทำงานภายใต้ภาระของมอเตอร์ DC
(7) การควบคุมการป้อนกลับความเร็วของมอเตอร์ DC
4.3 การทดลองมอเตอร์เซอร์โว DC
(1) หลักการและลักษณะการทำงานของมอเตอร์เซอร์โว DC
(2) การทดสอบมอเตอร์เซอร์โว DC แบบคงที่
(3) การเชื่อมต่อและการทำงานของมอเตอร์เซอร์โว DC
(4) การวัดพารามิเตอร์การทำงานของมอเตอร์เซอร์โว DC
(5) หลักการและลักษณะการทำงานของตัวควบคุมไดรฟ์มอเตอร์เซอร์โว DC
(6) การเบรกมอเตอร์เซอร์โว DC ลักษณะเฉพาะ
(7) ลักษณะการทำงานแบบวงเปิดของมอเตอร์เซอร์โว DC
(8) ลักษณะการทำงานแบบวงปิดของมอเตอร์เซอร์โว DC
(9) การควบคุมความเร็วของมอเตอร์เซอร์โว DC
4.4 การทดลองมอเตอร์ซิงโครอัตโนมัติ
(1) ลักษณะการทำงานหลักของมอเตอร์ซิงโครอัตโนมัติ
(2) การทดสอบแบบคงที่ของมอเตอร์ซิงโครอัตโนมัติแบบควบคุม
(3) การทดสอบการทำงานของมอเตอร์ซิงโครอัตโนมัติแบบควบคุม
(4) การทดสอบการเปลี่ยนมุมของมอเตอร์ซิงโครอัตโนมัติ
4.5 การทดลองระบบส่งกำลังแบบเมคาทรอนิกส์แบบครบวงจร
(1) การทดสอบแรงบิดเอาต์พุตของกลไกส่งกำลังแบบสายพาน
(2) การทดสอบการควบคุมระยะการเคลื่อนที่เชิงเส้นของกลไกส่งกำลังแบบสายพาน
(3) การทดสอบการรับน้ำหนักของกลไกส่งกำลังแบบสายพาน
(4) การควบคุมการทำงานแบบซิงโครนัสของกลไกส่งกำลังแบบสายพานระดับ 2
(5) การควบคุมการทำงานแบบเซอร์โวของกลไกส่งกำลังแบบสายพานระดับ 2
(6) การใช้เซ็นเซอร์วัดระยะการเคลื่อนที่เชิงเส้นแบบแม่เหล็กไฟฟ้าและโฟโตอิเล็กทริกสำหรับการวัดระยะทาง